


Сборка электроники

Для управления сервомоторами робота используется контроллер Arduino Uno R3. Ручное управление осуществляется при помощи специального модуля расширения с двумя джойстиками.
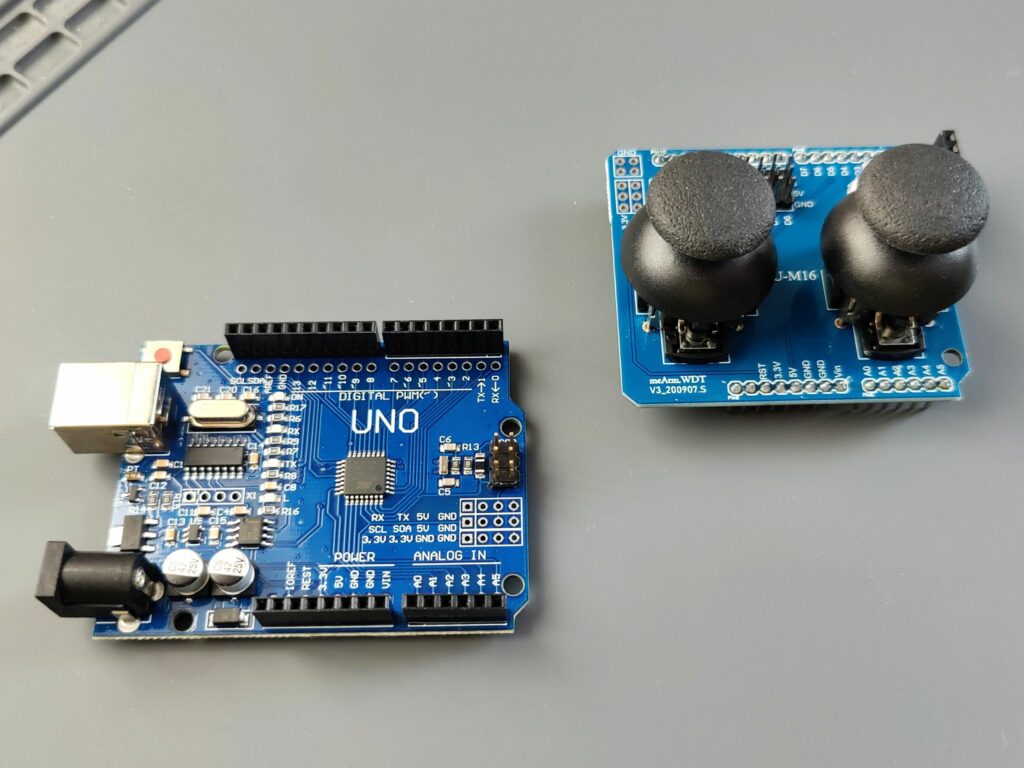
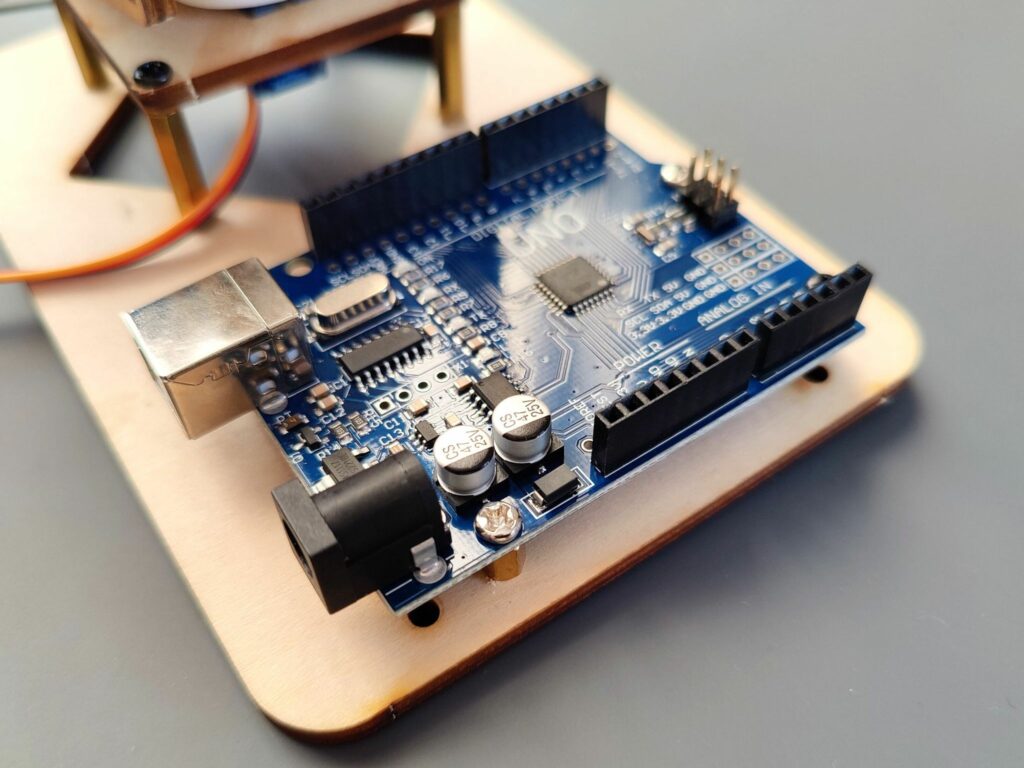
Закрепляем Arduino Uno на платформе при помощи трех стоек и шести винтов.
Сверху вставляем модуль расширения с джойстиками. Внимательно следим за тем, чтобы штыревые контакты модуля четко вошли в соответствующие гнезда контроллера Arduino Uno.
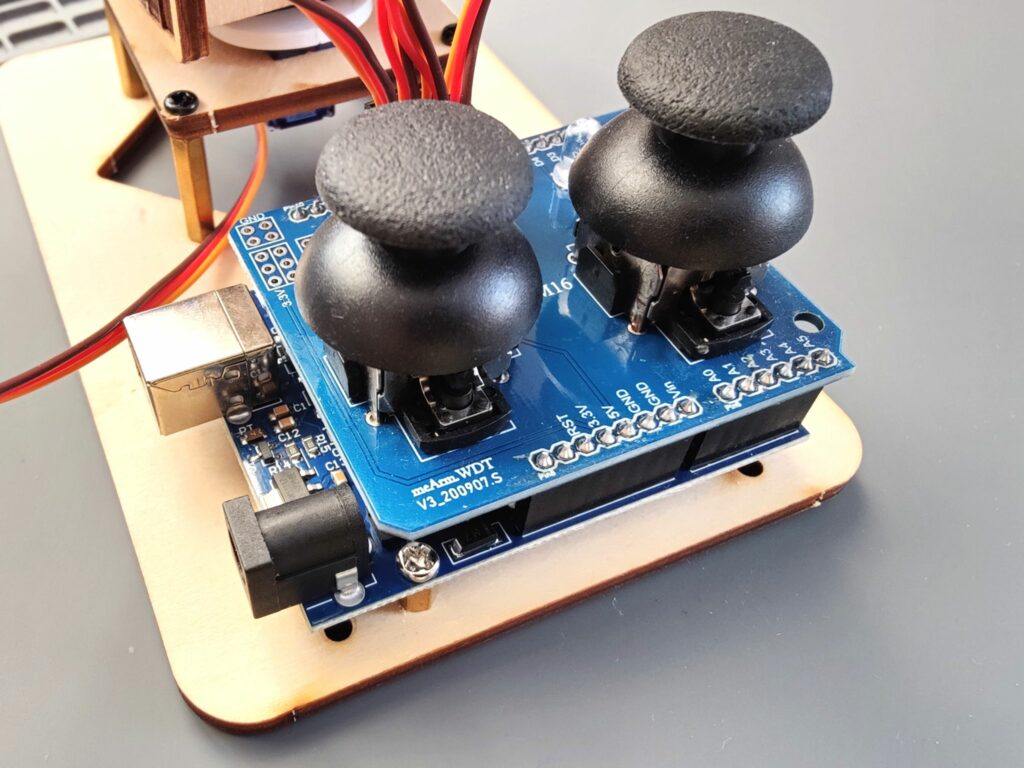
Наконец, подключаем кабели сервомоторов к разъёмам на модуле расширения. Группа контактов D6,D7,D9,D10,D11 напрямую подключена к соответствующим контактам Arduino Uno.
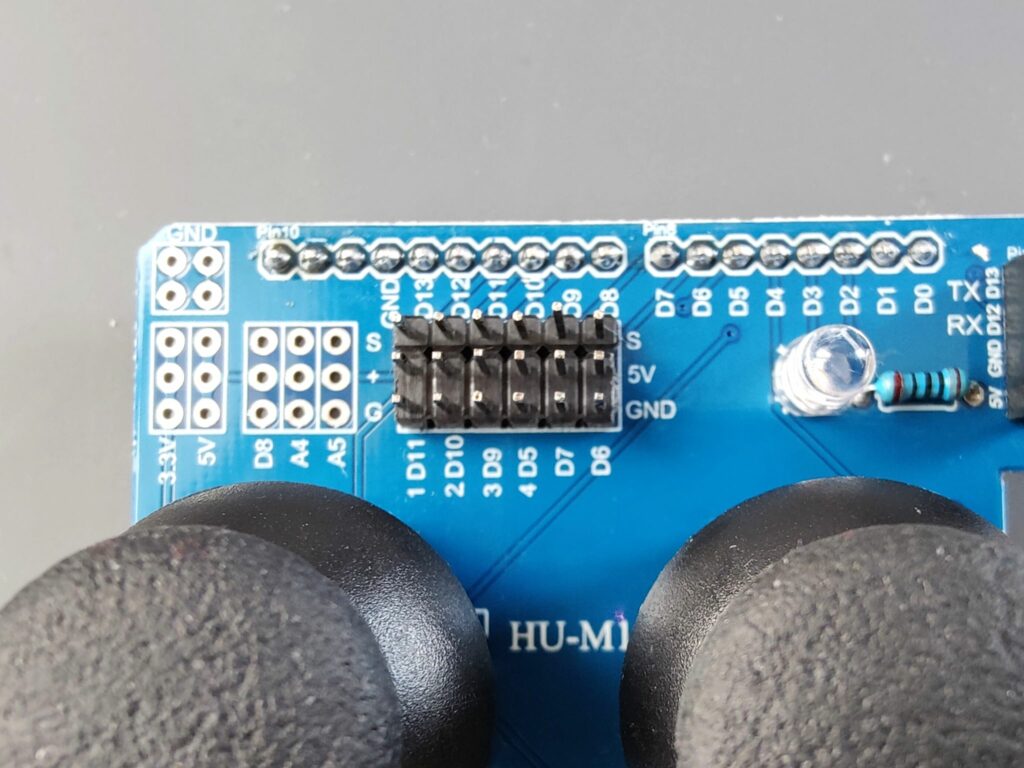
Подключим кабели по такой схеме:
- основание/ось 1 — D11;
- ось 2 — D10;
- ось 3 — D9;
- схват — D5.
Переходим к программе.

